

MIRACLE II 是由维尔纳·西门子基金会资助的 MIRACLE 项目的第二阶段。MIRACLE 是“微创机器人辅助计算机引导激光切骨术”的英文缩写,即一款可在虚拟现实环境下完成规划与监控的模块化微创激光骨切除机器人。该系统的机器人执行模块由巴塞尔大学的 Georg Rauter 教授及其团队依托倍福控制技术、特别是TwinCAT 3 Target for Simulink®开发而成。
MIRACLE II 项目落地与巴塞尔大学医学院生物医学工程系(DBE)。“来自计算机科学、工程学、机器人学、激光物理学、外科学等多领域的研究人员汇聚于此,携手将骨科手术带进太空时代。”DBE 生物启发医学机器人实验室(BIROMED Lab)主任 Georg Rauter 教授表示。相应的微型机器人将以前所未有的精度,为在治疗现场直接制备的定制化生物墨水植入物执行功能性切割操作。
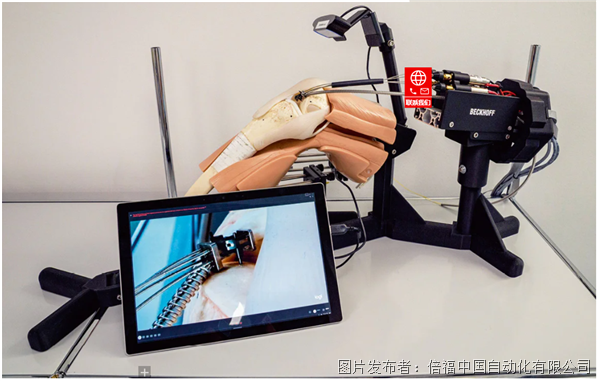
为保障手术精准开展,柔性螺旋主轴可让这款微型机器人通过 WLAN 在人体内实现高精度移动
作为研究工作的一部分,机器人专家 Georg Rauter 教授自 2008 年起便一直采用倍福基于 PC 的控制技术开展相关研发工作。他这样描述当时的出发点:“彼时,我们需要一套通信方案,来适配分布在大范围区域内的数百个组件。此外,绝大多数测量卡都基于 PCI 总线或 PCI Express 总线。为了规避接口数量增加、信号线缆长度过长带来的日益突出的难题,我们在寻找总线型系统的过程中,最终选定EtherCAT作为适配方案,也因此找到了倍福作为配套控制技术的供应商。”
在攻读博士学位期间,Rauter 在该领域的研究始于瑞士苏黎世联邦理工学院,他基于绳驱机器人开发了一款赛艇模拟器。该方案的核心是对两台各配备五套传动系统的绳驱并联机器人实现同步控制。该赛艇模拟器的目标是通过提供关于动作执行的个性化多模态反馈,借助智能算法指导人们完成自主运动。Georg Rauter 教授解释道:“该研究旨在探究健康人群复杂动作中的运动学习机制。安全性是这款模拟器的核心要素,因为赛艇运动可产生极大的作用力 — 例如船桨入水时的作用力 — 而模拟器必须能够精准复现这类力。安全功能最初是通过独立的安全控制器实现的。借助TwinCAT 3我们如今采用系统集成式TwinSAFE安全解决方案,例如,该技术还能实现与人机界面的无缝集成。TwinCAT 3 的另一项优势在于,我们可以沿用熟悉的工作流程。这让我们既能继续使用图形化编程界面,也能通过MATLAB®和Simulink®完成编程操作。我是 TwinCAT 3 Target for Simulink® 工作流程的忠粉,它可以生成能直接集成至 TwinCAT 的 C++ 项目,编译后即可输出适配的设备代码。此外,TwinCAT 的工作流程也让硕士研究生和新员工受益良多:我们每年都会开设一门相关模块化课程,此前在巴塞尔举办两场,如今由于课程广受欢迎,也会在因斯布鲁克增设一场。我们还会在各类大会上举办专题研讨会。原则上,这些课程也向对 MATLAB® 和Simulink® 在 TwinCAT 3 中的落地应用抱有明确兴趣的工业界参与者开放。”
作为 MIRACLE II 项目的一部分,Georg Rauter 教授其机器人技术专业知识与基于 PC 的控制经验应用到了外科手术机器人领域。该项目聚焦经典骨科应用场景:在微创手术中,借助内窥镜将激光通过小切口送入体内,精准操控骨骼或改变其几何形态,进而调整骨骼稳定性。现有已完成的研究正进一步拓展至软骨再生医学领域。后续研究的核心平台是一款微型机器人,它已在 2025 年日本大阪世博会等多场活动中亮相,可通过膝关节的具体应用场景(激光截骨术或软骨再生医学)展示跨学科协作的成果。
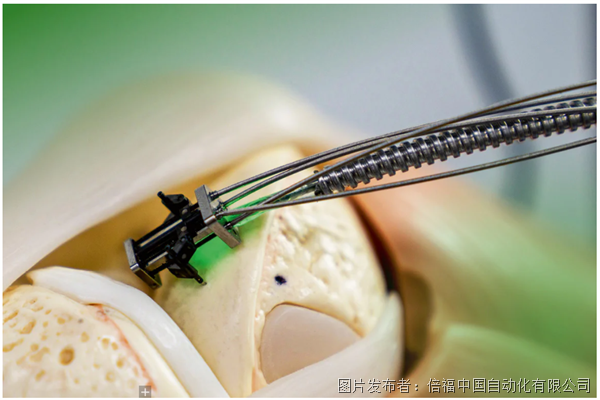
Georg Rauter 教授进一步解释道:“并联机器人与激光技术的融合,是我们在巴塞尔的核心研究方向,其微型化尺寸在业内也属独有。当前的外科手术机器人采用固定在地面的大型设备,搭配尺寸庞大的运动链,要实现足够的精度,其稳定控制的难度极高。而我们的微型机器人则直接在人体组织上实现局部支撑,同时将激光导入该区域,激光本身不会产生交互作用力。这意味着该系统无需补偿干扰力,就能实现极高的定位精度。所需的扭矩通过柔性主轴从外部施加。所需的扭矩通过柔性主轴从外部输入,整体设计让设备的占用面积极小,横截面仅为 7.5 x 7.5毫米。”
并联传动系统的同步运行对控制性能有着极高要求,倍福的 TwinCAT 软件、CX2043 嵌入式控制器,以及 EtherCAT 和 TwinSAFE 端子模块可精准满足这一核心需求。该技术让平面系统能够可靠利用三大平面自由度:前后移动、横向移动与旋转运动。整套系统共搭载 4 台支持 EtherCAT 和 FSoE 协议的小型伺服电机(含冗余配置),通过柔性螺旋主轴将机器人移动至目标位置。Georg Rauter 教授这样描述这套控制系统的独特之处:“得益于冗余驱动设计,控制系统无需求解线性方程组,而是通过求解实时优化问题,不仅能迭代输出最优结果,还可实现每毫秒多次运算,持续逼近最佳控制效果。”
Georg Rauter 教授指出,TwinCAT 的强大功能得到了充分应用:“TwinCAT HMI就是一个特别典型的例子,其跨多逻辑层级的数据交互能力尤为出色:可实现从 C++ 程序、PLC、硬件层,直至安全功能层的数据无缝互通。此外,我们的运动学模型可以便捷集成到 TwinCAT 中,还能通过 ADS 协议轻松对接第三方组件,比如基于机器学习的视觉模块。TwinCAT 与 EtherCAT 的开放性和灵活性,很大程度上得益于它们的广泛普及,这也让适配各类需求的接口组件都能轻松获取。
Georg Rauter 教授表示,巴塞尔大学开展的相关研究,也从与倍福瑞士分公司的紧密合作中获益良多。其中,针对专项咨询的快速响应能力、支持短期硬件测试的便利条件,是合作中尤为突出的两大优势。他举例说明,双方曾在一整年的周期内,完成了XPlanar 智能输送系统的应用潜力验证测试;除此之外,该系提出的各类控制技术自主研发提案,也都能获得开放的倾听与专业评审。